دانشمندان موسسه فناوری ماساچوست ربات کوچکی ساخته اند که با استفاده از سلول های ماهیچه ای زنده شنا می کند

یک ربات شنا لزوماً برای حرکت در آب نیازی به موتور حجیم یا قطعات مکانیکی قدرتمند ندارد. محققان MIT نشان داده اند که یک لایه منفرد و با دقت مهندسی شده از سلول های ماهیچه ای زنده می تواند نیروی کافی برای به جلو راندن یک ربات کوچک تولید کند.
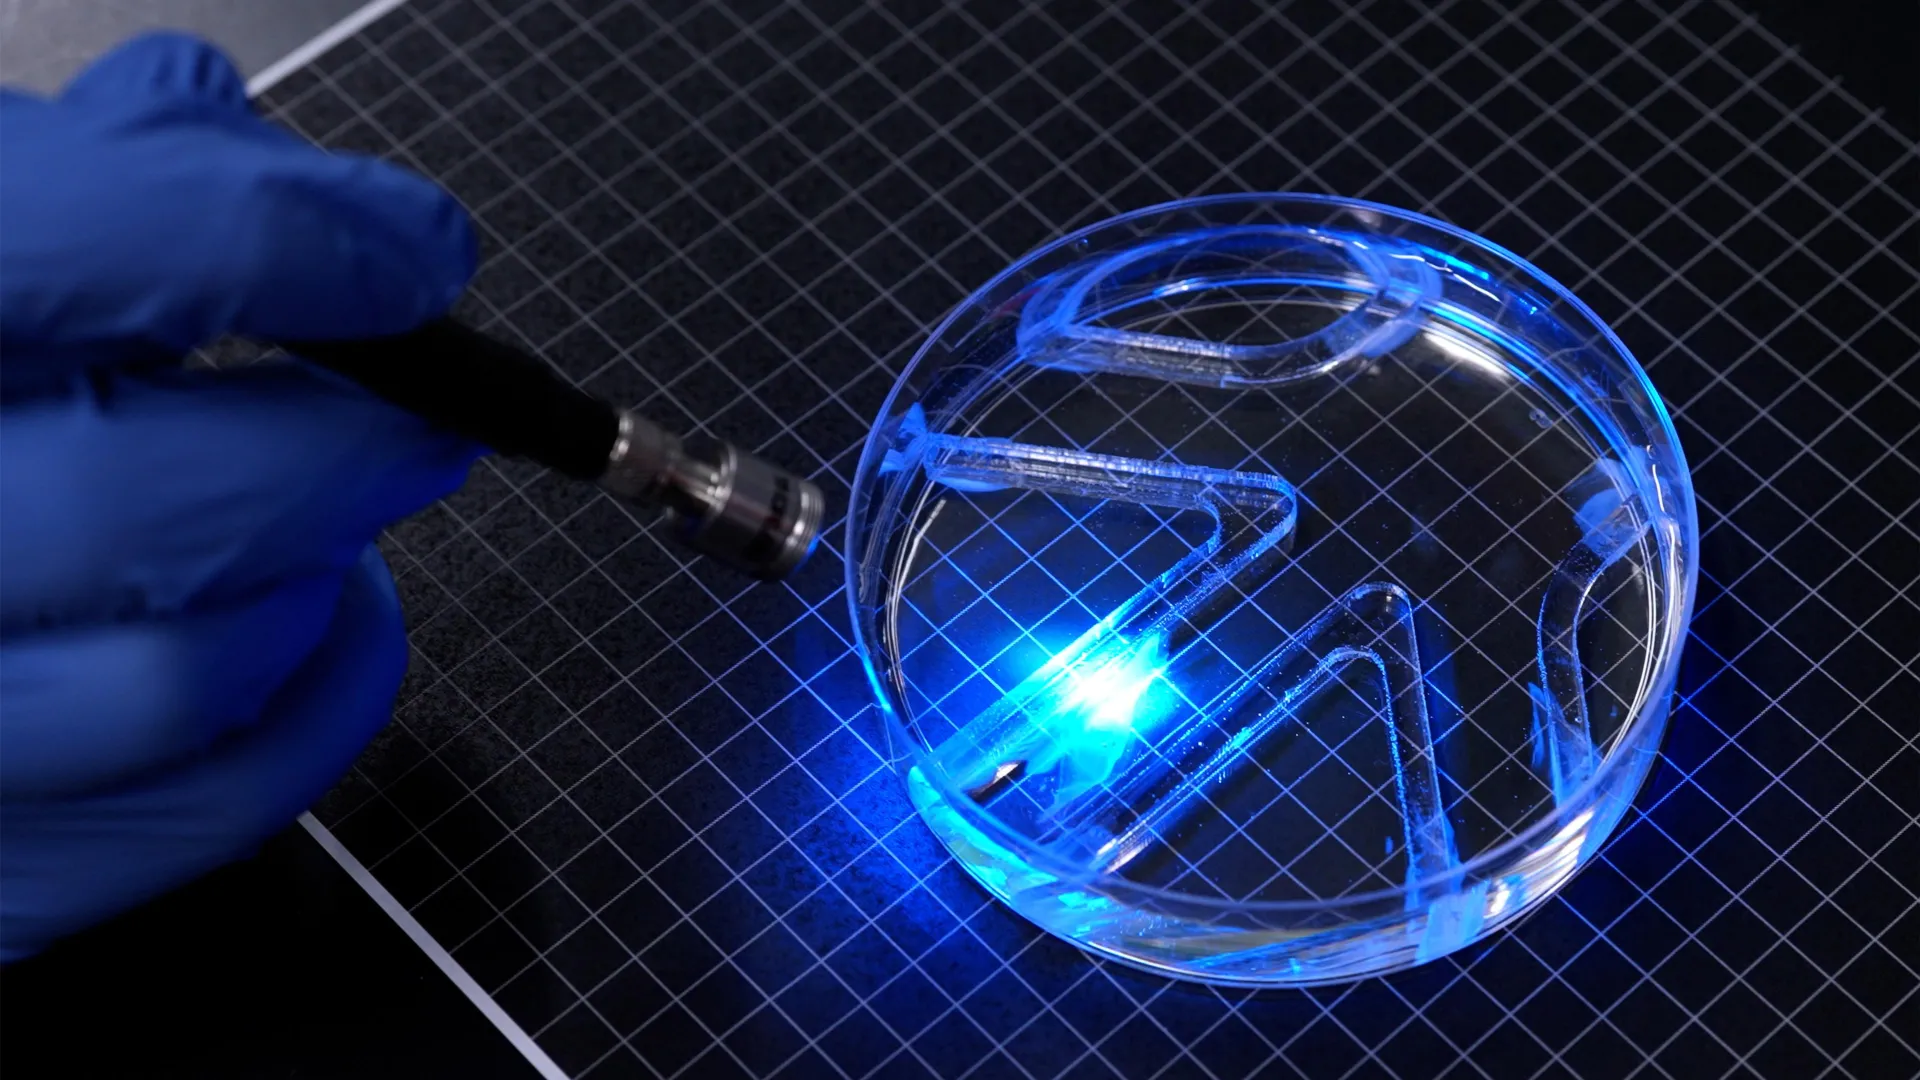
مهندسان یک ربات شنای بسیار نازک ساخته اند که از بافت ماهیچه ای زنده برای حرکت دادن باله های خود استفاده می کند. در یک مطالعه جدید منتشر شده در مواد کاربردی پیشرفته، دستگاه دارای قاب ژله ای انعطاف پذیر به طول و عرض یک چوب آدامس می باشد. این ژل دو باله را تشکیل می دهد که هر یک با لایه ای از سلول های ماهیچه ای بسیار نازک تر از موی انسان پوشیده شده است. این سلول ها به گونه ای مهندسی ژنتیکی شده اند که در مواجهه با نور منقبض شوند.
با تابش نور به هر یک از بالهها، محققان میتوانند انقباضات ماهیچهای را تحریک کنند که باعث میشود باله بال بزند و ربات را در آب به حرکت درآورد. تنظیم باله ای که نور را دریافت می کند و هر چند وقت یکبار روشن می شود به تیم اجازه می دهد تا سرعت و جهت آن را کنترل کند.
در آزمایشها، این ربات لاغر با موفقیت شنا کرد و در پیچ و خم ساده زیر آب چرخید. در حداکثر سرعت، تقریباً چهار برابر طول بدن خود را در یک دقیقه پوشش می دهد. اگرچه این سرعت بسیار کندتر از یک شناگر المپیکی است که می تواند تا 65 طول بدن در دقیقه را طی کند، اما با سرعت شنای یک کوسه گاوی که آرام در اقیانوس حرکت می کند قابل مقایسه است.
ریتو رامان، استادیار مهندسی مکانیک در MIT، نویسنده این مطالعه، میگوید: «حرکت در آب در مقابل هوا به نیروی زیادی نیاز دارد. این ربات نسبت به اندازه خود بسیار قوی است.
نسل جدیدی از ربات ها با ماهیچه های زنده کار می کنند
این دستگاه نشان دهنده اولین نمایش یک ربات بسیار نازک و دو بعدی است که می تواند با استفاده از بافت ماهیچه ای زنده از مکانی به مکان دیگر حرکت کند.
بیشتر رباتهای بیوهیبرید موجود بر ساختارهای نسبتاً بزرگ و سه بعدی ساخته شده از ماهیچههای اسکلتی رشد یافته در آزمایشگاه تکیه دارند. تولید این ساختارها معمولاً به میلیون ها سلول نیاز دارد. رامان توضیح میدهد که طرحهای باریکتر میتوانند هزینههای تولید را کاهش دهند و در عین حال بالقوه راندمان حرکت را بهبود بخشند.
رامان میگوید: «در حال حاضر، روباتهای بیوهیبریدی از گروه ما و سایرین از قطعات بزرگ و سهبعدی ماهیچههای اسکلتی رشد یافته در آزمایشگاه ساخته میشوند که برای ساخت آنها به میلیونها سلول نیاز است. ما بر این باوریم که رباتهای بیوهیبریدی که از ماهیچههای زنده نیرو میگیرند، روزی میتوانند وظایف ظریفی مانند کاوش در محیطهایی را انجام دهند که برای سختافزارهای معمولی بسیار شکننده یا غیرقابل پیشبینی هستند، زیرا بافتهای زنده نرم هستند، به محیط اطراف خود پاسخ میدهند و میتوانند خود را درمان کنند.»
تیم تحقیقاتی MIT همچنین شامل نویسنده اول ماهیرا باوا به همراه آریل برمن، لورا شوندمن، فردوس افگا و شونبیرون جانسون است.
از ماهیچه مصنوعی گرفته تا ربات شنا
ربات شنای جدید بر اساس دستاورد قبلی آزمایشگاه رامان ساخته شده است. سال گذشته، محققان یک دیسک عضلانی مصنوعی با الهام از عنبیه انسان ایجاد کردند که نشان میدهد چگونه یک لایه نازک از سلولهای زنده میتواند حرکات دقیق کنترلشده را تولید کند.
برای آن پروژه، مهندسان یک دیسک ژل با شیارهایی که از مرکز آن به سمت بیرون کشیده شده و دایره های متحدالمرکز را تشکیل می دهند، الگوبرداری کردند. سپس سلولهای ماهیچهای زنده را روی سطح قرار دادند، جایی که سلولها به دنبال کانالهای طرحدار به یک لایه نازک تبدیل شدند.
هنگام روشن شدن، بافت ماهیچه ای در جهات مختلف منقبض می شود و باعث کشیدگی و فشرده شدن دیسک می شود. حرکات آن شبیه به تغییر شکل عنبیه چشم انسان هنگام گشاد شدن یا منقبض شدن مردمک است.
این آزمایش نشان داد که محققان میتوانند لایههای بسیار نازک عضلانی را در آرایشهای پیچیده رشد دهند و از نور برای کنترل حرکات خود در جهات مختلف استفاده کنند.
رامان می گوید: «مردم قبلاً این معماری عضلانی را که از ابتدا مهندسی شده ندیده بودند. و سلول ها در جهات مختلف حرکت کردند. اما آنها فقط حدود 100 میکرون حرکت کردند. از منظر روباتیک، حرکات آنها کوچک بود.”
برای آخرین پروژه، محققان می خواستند میزان حرکت و نیروی تولید شده توسط سلول های عضلانی را به طور چشمگیری افزایش دهند. هدف آنها ایجاد انقباضاتی با قدرت کافی برای به حرکت درآوردن یک ربات از طریق آب بود.
آنها به این نتیجه رسیدند که دستیابی به این امر مستلزم ایجاد پایه بهتری برای بافت ماهیچه ای زنده است.
عنبیه مصنوعی قبلی از فیبرین، یک ژل بسیار نرم، به عنوان ساختار اصلی استفاده می کرد. با این حال، این تیم دریافت که فیبرین می تواند به سرعت تحت نیروهایی که توسط انقباض سلول های عضلانی اعمال می شود، منقبض شود و اثربخشی حرکت حاصل را محدود کند.
برای غلبه بر این مشکل، مهندسان سه ویژگی پایه ژل را بررسی کردند: ترکیب شیمیایی، سفتی آن، و اندازه و هندسه شیارهایی که برای هماهنگی رشد عضلات استفاده میشوند.
رامان می گوید: «طراحی هر نوع پارچه ای به عنوان دستگیره هایی شناخته می شود که می توانید آنها را تنظیم کنید. و ما می خواستیم تمام این پارامترها را برای زنده نگه داشتن سلول های عضلانی بهینه کنیم.
ساخت یک ربات قوی تر با قدرت عضله
یافتن مواد پشتیبانی مناسب نیاز به آزمایش ژل با فرمولاسیون، سطوح سختی و الگوهای سطح متفاوت دارد.
محققان چندین شکل کانال را مقایسه کردند، از جمله کانالهای باریک با نمایههای مربعی و کانالهای بلندتر با انتهای منحنی. آنها دریافتند که سلول های عضلانی به طور موثرتری در شیارهای مربع شکل قرار می گیرند.
این آرایش مهم است زیرا سلولهای ماهیچهای که در یک جهت رشد میکنند بیشتر به فیبر تبدیل میشوند. سپس این فیبرها می توانند بافت ماهیچه ای قوی تری را تشکیل دهند که به شیوه ای هماهنگ منقبض می شود. بنابراین کانال های مربعی ساختار کارآمدتری برای ایجاد نیرو فراهم می کنند.
این تیم همچنین فیبرین را با متاکریلات ژلاتین (GelMA) جایگزین کردند، ماده ای که معمولا برای رشد و ساخت بافت بیولوژیکی استفاده می شود.
با تغییر فرمول GelMA، محققان ژل های حمایتی با درجات سختی متفاوت تولید کردند. آنها سپس چگونگی رشد سلول های ماهیچه ای در هر سطح را بررسی کردند و توانایی آنها را برای تولید نیرو اندازه گرفتند.
ژل های سفت کننده بهترین نتیجه را می دهند. در این سطوح سخت تر، سلول های عضلانی در تراز بهتری رشد می کنند و انقباضات قوی تری ایجاد می کنند.
مهندسان سپس بررسی کردند که ژل چقدر باید ضخیم باشد. آنها دریافتند که یک فیلم تقریباً نیم میلی متری تعادل موثری را ارائه می دهد. آنقدر قوی بود که از یک لایه سلول های عضلانی حمایت کرد و در عین حال به اندازه کافی سبک بود تا از جدا شدن سلول های انقباضی از سطح جلوگیری کند.
این تیم از طریق نوعی ورزش عملکرد عضلانی را بیشتر بهبود بخشید. پالسهای مکرر نور سلولها را تحریک میکند تا منقبض شوند و بافت ماهیچهای را قبل از وارد شدن به ربات شنا تقویت میکند.
چگونه نور یک ربات زنده را شنا می کند
محققان با ساختار ژل بهینه و سلول های ماهیچه ای تقویت شده، دستگاه شنای خود را مونتاژ کردند.
ربات تمام شده از یک قاب ژل نازک تشکیل شده بود که به دو باله تقسیم شده بود. هر دو طرف ژل با کانال های ته مربعی طرح ریزی شده بود و با سلول های ماهیچه ای زنده پوشیده شده بود. همانطور که سلول ها رشد می کنند، آنها به رشته های عضلانی سازمان یافته ای ترکیب می شوند که قادر به انقباض با هم هستند.
هر باله را می توان به طور مستقل با استفاده از نور فعال کرد و به محققان راهی آسان برای کنترل حرکات ربات می دهد.
رامان می گوید: «شما می توانید ربات را به عنوان دو ماهیچه مستقل در نظر بگیرید. “اگر فقط یکی را روشن کنیم، فقط آن عضله حرکت می کند. اگر هر دو را روشن کنیم، هر دو تکان می خورند.”
برای آزمایش این دستگاه، محققان آن را در یک ظرف پتری بزرگ پر از آب قرار دادند. سپس یک منبع نور را با دست حرکت دادند و باله ها را روشن کردند تا ربات را از طریق پیچ و خم واقع در داخل ظرف هدایت کند.
زمانی که ماهیچه ها منقبض شدند، باله ها تکان خوردند و ربات را در آب به حرکت درآوردند. با تغییر تحریک نور، مهندسان با موفقیت حرکت او را کنترل کردند و به او کمک کردند تا از موانع عبور کند.
اگرچه این ربات توانایی شنا و هدایت را نشان داده است، اما شکل فعلی آن نسبتاً ساده است. هدف اصلی این آزمایش این بود که ثابت شود یک لایه بسیار نازک از بافت ماهیچه ای مهندسی شده می تواند نیروی کافی برای شنا ایجاد کند.
اکنون محققان قصد دارند بدنه ربات را برای بهبود سرعت آن اصلاح کنند. علاوه بر نشان دادن یک رویکرد جدید در رباتیک بیوهیبرید، این فناوری در نهایت میتواند برای نظارت بر محیطهای آبی یا کار در مکانهایی که ماشینهای صلب معمولی میتوانند باعث آسیب شوند مفید باشد.
رامان می گوید: “هدف بعدی ما بهینه سازی طراحی بدنه برای امکان شنای سریعتر است.” “اما حتی در سرعت های آهسته شنا، می توان تصور کرد که شناگری با انرژی عضلانی برای اهدافی مانند نظارت بر محیط زیست در یک محیط آبی استفاده می شود.”
دفتر تحقیقات نیروی دریایی بودجه جزئی برای این تحقیق فراهم کرد.