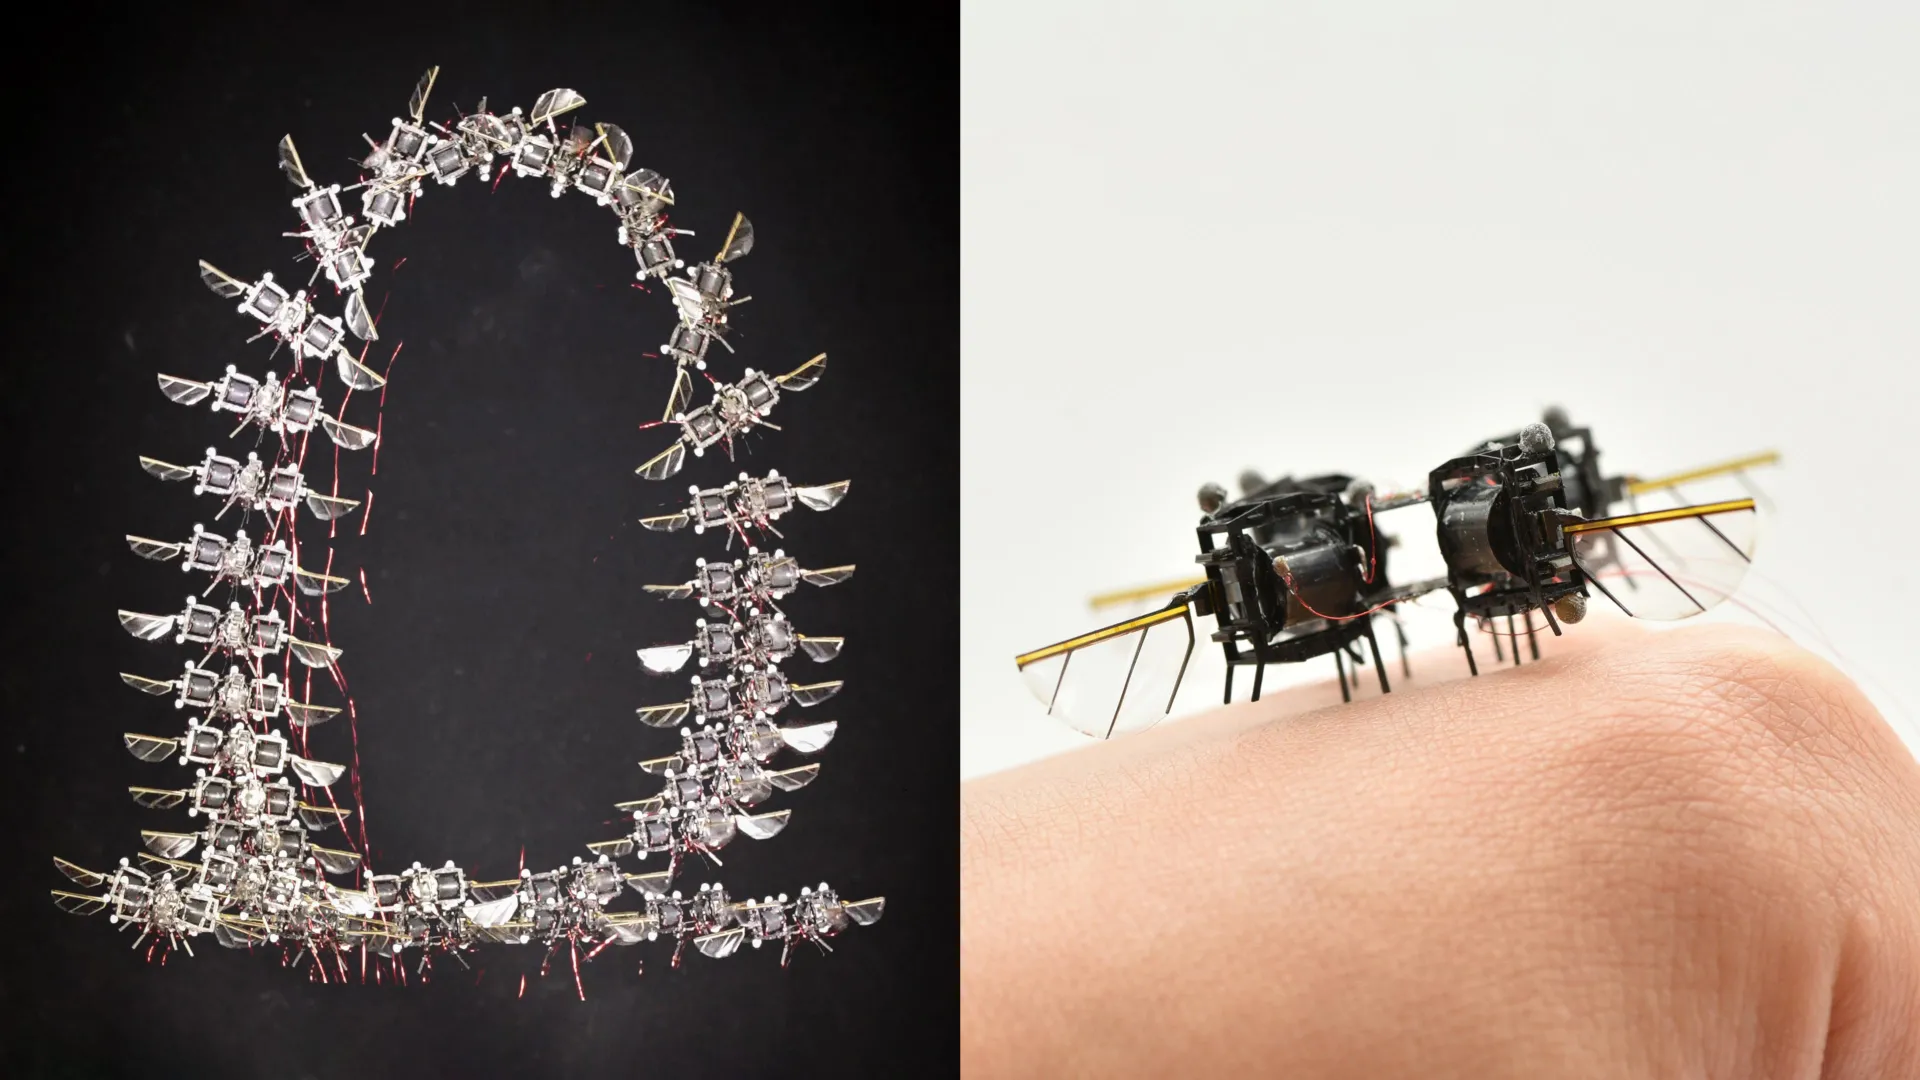
ربات های پرنده کوچک ممکن است روزی به امدادگران کمک کنند تا افرادی را که در زیر ساختمان های فروریخته پس از زلزله گرفتار شده اند جستجو کنند. این حشرات رباتیک به دلیل اندازه کوچکشان به طور بالقوه می توانند در فضاهای تنگی که پهپادهای بزرگتر نمی توانند وارد شوند مانور دهند و از دیوارها، زباله ها و اجسام در حال سقوط اجتناب کنند.
با این حال، تا همین اواخر، میکرورباتهای هوایی نسبت به حشراتی که از آنها الهام گرفته بودند، چابکتر بودند. آنها معمولاً به آرامی حرکت می کردند و مسیرهای پروازی نسبتاً ساده ای را دنبال می کردند.
محققان MIT اکنون رویکرد جدیدی را نشان داده اند که به یک ربات پرنده به اندازه حشره سرعت و چابکی بسیار بیشتری می دهد. این تیم یک کنترلکننده مبتنی بر هوش مصنوعی توسعه داده است که به رباتیک این امکان را میدهد تا مانورهای هوایی سخت را انجام دهد، از جمله چرخشهای مکرر بدن.
محققان با استفاده از یک سیستم کنترل دو قسمتی طراحی شده برای متعادل کردن عملکرد و راندمان محاسباتی، سرعت ربات را حدود 450 درصد و شتاب آن را در مقایسه با بهترین نتایج قبلی خود، حدود 250 درصد افزایش دادند.
این ربات به اندازهای زیرک بود که میتوانست 10 بار متوالی را در 11 ثانیه انجام دهد، حتی زمانی که مزاحمتهای باد سعی میکرد آن را از مسیر مورد نظرش خارج کند.
“ما میخواهیم بتوانیم از این رباتها در سناریوهایی استفاده کنیم که روباتهای کوادکوپتر سنتیتر در پرواز با مشکل مواجه میشوند، اما حشرات میتوانند در آن حرکت کنند. اکنون، با چارچوب کنترلی الهامگرفته از زیستی ما، عملکرد پرواز ربات ما از نظر سرعت، شتاب و شیب با حشرات قابل مقایسه است.” گروه مهندسی برق و علوم کامپیوتر. (EECS)، رئیس آزمایشگاه رباتیک نرم و میکرو در آزمایشگاه تحقیقاتی الکترونیک (RLE) و نویسنده ارشد مقاله در مورد ربات.
چن در این مقاله توسط نویسندگان همکار، Yi-Hsuan Hsiao، دانشجوی کارشناسی ارشد EECS MIT پیوسته است. آندره تاگلیابو دکتری ’24; و اوون متسون، دانشجوی کارشناسی ارشد در گروه هوانوردی و فضانوردی (AeroAstro)؛ و همچنین دانشجوی EECS سوهان کیم. تانگ ژائو MEng ’23; و یکی از نویسندگان ارشد جاناتان پی. هاو، استاد مهندسی فورد در گروه هوانوردی و فضانوردی و محقق اصلی در آزمایشگاه سیستم های اطلاعات و تصمیم گیری (LIDS). این مطالعه در منتشر شد پیشرفت علمی.
هوش مصنوعی به ربات یک کنترلر پرواز هوشمندتر می دهد
گروه چن بیش از پنج سال را صرف توسعه حشرات روباتیک کرده است.
این تیم اخیراً نسخه بادوام تری از ربات کوچک خود را ساخته اند که به اندازه یک میکروکاست است و وزن آن کمتر از یک گیره کاغذ است. این طراحی جدیدتر دارای بال های بالنده بزرگتر است که از پرواز چابک تر پشتیبانی می کند. بالها توسط ماهیچههای مصنوعی نرم نیرو میگیرند که به اندازه کافی سریع منقبض میشوند تا ضربات بسیار سریع بال را ایجاد کنند.
طراحی فیزیکی بهبود یافته است، اما کنترلر ربات همچنان یک محدودیت اصلی است. این کنترلر به عنوان “مغز” ربات عمل می کند و تعیین می کند که ربات کجاست و تصمیم می گیرد که چگونه حرکت کند. در نسخه های قبلی، باید کنترلر را با دست تنظیم می کرد.
برای اینکه ربات بتواند با سرعت و تهاجمی یک حشره واقعی پرواز کند، محققان به سیستمی نیاز داشتند که بتواند عدم قطعیت را کنترل کند و در عین حال مشکلات پیچیده کنترل را به سرعت حل کند.
یک کنترلر به اندازه کافی قدرتمند برای انجام این کار معمولاً به محاسبات زیادی نیاز دارد تا در زمان واقعی اجرا شود، به خصوص که آیرودینامیک چنین ماشین پرنده سبکی بسیار پیچیده است.
برای حل این مشکل، گروه Chen با تیم How’s همکاری کردند تا یک سیستم کنترل مبتنی بر هوش مصنوعی دو سطحی را توسعه دهند. این طراحی استحکام لازم برای مانورهای دشوار و با سرعت بالا را با راندمان محاسباتی کافی برای عملیات بلادرنگ ترکیب می کند.
هاو می گوید: “پیشرفت در سخت افزار کنترل کننده را تحت فشار قرار داد، بنابراین ما می توانستیم کارهای بیشتری را در بخش نرم افزار انجام دهیم، اما همزمان با تکامل کنترلر، آنها می توانستند کارهای بیشتری با سخت افزار انجام دهند. همانطور که تیم کوین قابلیت های جدیدی را نشان می دهد، ما نشان می دهیم که می توانیم از آنها استفاده کنیم.”
آموزش یک ربات کوچک برای برنامه ریزی مانورهای دشوار
بخش اول سیستم از آنچه به عنوان کنترل کننده پیش بینی مدل شناخته می شود استفاده می کند. این نوع کنترلکننده برای پیشبینی نحوه رفتار ربات و تعیین بهترین توالی اقدامات برای پیمودن ایمن مسیر پرواز دلخواه، بر یک مدل ریاضی پویا متکی است.
اگرچه این روش به قدرت محاسباتی قابل توجهی نیاز دارد، اما می تواند حرکات دشواری مانند چرخش های هوا، چرخش های تند و تغییرات تهاجمی در زاویه بدن را برنامه ریزی کند. برنامه ریز همچنین محدودیت نیرو و گشتاوری را که ربات می تواند تولید کند در نظر می گیرد و به آن کمک می کند از حرکاتی که می تواند منجر به تصادف شود جلوگیری کند.
برگشت های مکرر به ویژه چالش برانگیز است. برای انجام یکی پس از دیگری طناب زدن، ربات باید سرعت خود را دقیقاً به شیوه ای مناسب کاهش دهد تا هر چرخش جدید را در شرایط مناسب آغاز کند.
هاو می گوید: “اگر اشتباهات کوچکی داشته باشید و سعی کنید با آن اشتباهات کوچک آن تلنگر را 10 بار تکرار کنید، ربات فقط سقوط می کند. ما باید کنترل پرواز پایدار داشته باشیم.”
سپس محققان از این برنامهریز متخصص برای آموزش «سیاست» مبتنی بر مدل یادگیری عمیق از طریق فرآیندی به نام یادگیری تقلید استفاده کردند. این خط مشی به عنوان سیستم تصمیم گیری بلادرنگ ربات عمل می کند و تعیین می کند که چگونه و کجا باید پرواز کند.
در واقع، آموزش شبیهسازی به تیم اجازه میدهد تا رفتار کنترلکننده محاسباتیتر را در یک مدل هوش مصنوعی سریعتر که میتواند به اندازه کافی سریع برای پرواز در زمان واقعی اجرا شود، ثبت کند.
بخش عمدهای از چالش، تولید دادههای آموزشی مفید کافی برای آموزش نحوه برخورد با مانورهای تهاجمی بدون ایجاد مجموعه دادههای بزرگ غیرضروری بود.
هاو توضیح می دهد: «یادگیری قوی، سس مخفی این تکنیک است.
در طول پرواز، خط مشی مبتنی بر هوش مصنوعی اطلاعاتی را در مورد موقعیت ربات دریافت می کند و آن را به دستورات زمان واقعی کنترل کننده عواملی مانند نیروی رانش و گشتاور تبدیل می کند.
سرعت و چابکی مانند یک حشره
آزمایشات نشان داده است که سیستم کنترل دو مرحله ای به طور قابل توجهی عملکرد ربات را بهبود می بخشد. این ماشین در مقیاس حشرات 447 درصد سریعتر پرواز کرد و شتاب آن 255 درصد افزایش یافت.
همچنین 10 سالتو را تنها در 11 ثانیه انجام داد و حدود 4 یا 5 سانتی متر از مسیر پروازی مورد نظر خود فاصله داشت.
Hsiao میگوید: «این کار نشان میدهد که رباتهای نرم و میکرو، که به طور سنتی سرعت محدودی دارند، اکنون میتوانند از الگوریتمهای کنترلی پیشرفته برای دستیابی به چابکی نزدیک به چابکی حشرات طبیعی و روباتهای بزرگتر استفاده کنند و فرصتهای جدیدی را برای حرکت چندوجهی باز کنند».
این تیم همچنین حرکتی را به نمایش گذاشتند که به عنوان ساکاد شناخته می شود. در حشرات، این شامل کج کردن شدید بدن، حرکت سریع به موقعیت جدید و سپس کج شدن در جهت مخالف برای توقف است. این شتاب و توقف سریع می تواند به حشرات کمک کند تا موقعیت خود را تعیین کنند و دید واضحی داشته باشند.
چن میگوید: «این رفتار پرواز بیومیمتیک میتواند در آینده به ما کمک کند، زمانی که ما دوربینها و حسگرها را روی ربات قرار میدهیم.
به سوی میکروربات های پرنده خودمختار
یکی از اهداف اصلی تحقیقات آینده، تجهیز میکروربات ها به دوربین ها و حسگرهای داخلی است. این در نهایت به آنها اجازه می دهد تا بدون وابستگی به یک سیستم تشخیص حرکت خارجی پیچیده، در فضای باز پرواز کنند.
این تیم همچنین قصد دارد بررسی کند که آیا نظارت بر روی هواپیما میتواند به گروههایی از روباتها کمک کند تا با یکدیگر برخورد نکنند و حرکات خود را در طول مسیریابی هماهنگ کنند.
چن میگوید: «برای جامعه میکرورباتیک، امیدوارم این مقاله با نشان دادن اینکه ما میتوانیم یک معماری کنترلی جدید را توسعه دهیم که عملکرد بالا و در عین حال کارآمد باشد، یک تغییر پارادایم را نشان دهد.»
این تحقیق تا حدی توسط بنیاد ملی علوم (NSF)، دفتر تحقیقات دریایی، دفتر تحقیقات علمی نیروی هوایی، MathWorks و بورسیه زاخارتچنکو تامین شده است.